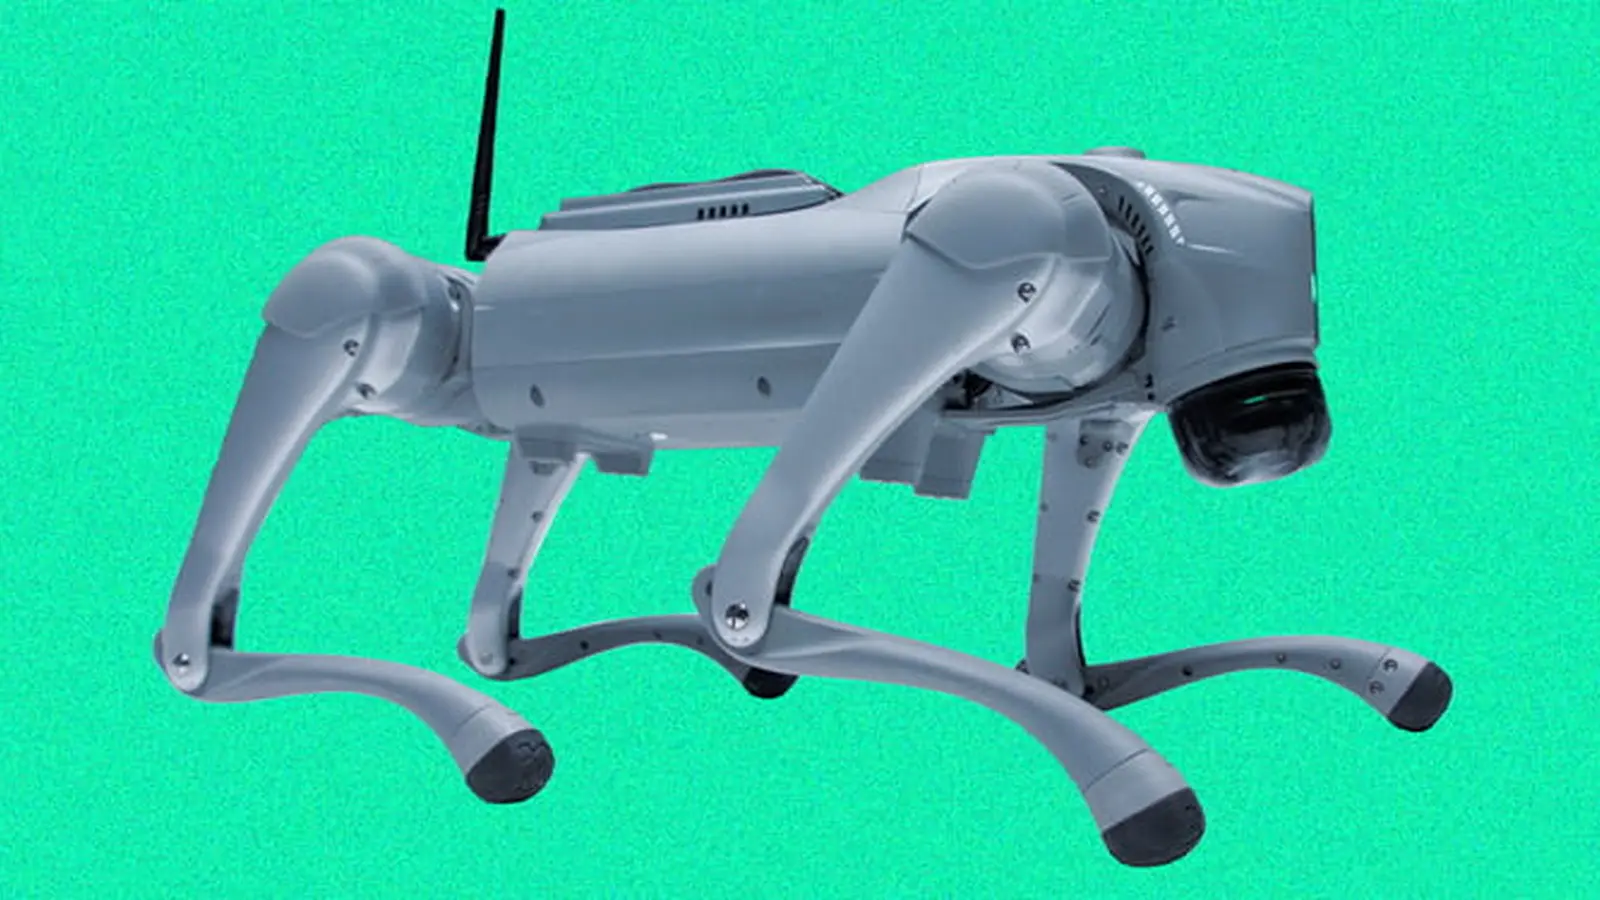
تصور کنید دستهای کوچک از سلولهای مغز انسان، یک سگ رباتیک را روی نقشه هدایت میکنند. این تصویر شبیه داستانهای علمی تخیلی است، اما گروهی در استرالیا آن را در آزمایشگاه به واقعیت تبدیل کردهاند، نه با نرمافزار هوشمند، بلکه با نورونهای زندهای که مستقیما روی یک تراشه رشد داده شدهاند.
کورتیکال لبز یک مغز درون پتریدیش را به یک ربات چهارپا متصل کرد و سپس با استفاده از سیگنالدهی الکتریکی دوطرفه، فعالیت عصبی را به حرکت تبدیل کرد. اگر نورونها به یک شکل تحریک شوند، ربات یک قدم به جلو برمیدارد؛ اگر به شکلی دیگر تحریک شوند، میچرخد. با گذشت زمان، بازخورد دریافتی از ربات، الگوهای شلیک سلولهای کشتشده را تغییر داد و چرخهای ابتدایی از حس کردن، تصمیمگیری و اقدام را به وجود آورد.
وظیفه ساده است: هدایت ربات به سوی یک هدف روی یک نقشه ابتدایی. اما این سادگی کاملا آگاهانه انتخاب شده است. این آزمایش ایدهای بزرگتر را نشان میدهد: اینکه بسترهای زیستی میتوانند راهبردهای کنترلی کممصرف و سازگارپذیری ارائه دهند که سامانههای مبتنی بر سیلیکون هنوز برای رسیدن به آنها با دشواری روبهرو هستند. مغز انسان در حل مسائل انعطافپذیر با مصرف انرژی پایین عملکردی درخشان دارد. آیا تراشههایی که از نورونها رشد میکنند میتوانند بخشی از این توانایی را به ارث ببرند؟
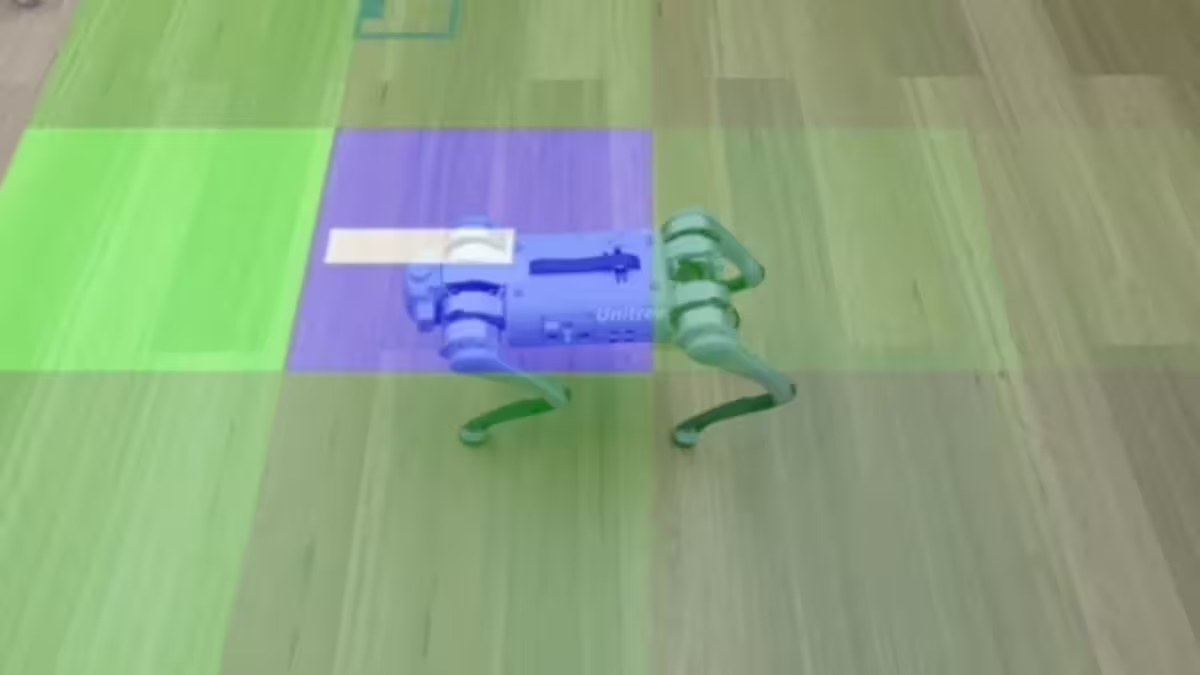
برت کیگن، همبنیانگذار و مدیرعامل کورتیکال لبز، سگ رباتیک را راهی ملموس برای نشان دادن توان بالقوه سامانههای زیستی فراتر از میز آزمایشگاه میداند. هدف نمایش حرکات نمایشی و پرزرقوبرق نیست. مسئله اصلی، تصمیمگیری در شرایط غیرقابل پیشبینی و واقعی است؛ همان زمینهای که رباتهای سنتی، با وجود مهارتهای حرکتی شگفتانگیز، گاهی شکننده و کمانعطاف ظاهر میشوند.
این گروه کار خود را از هیچ آغاز نکرده است. کورتیکال لبز پیشتر خوشههای نورونی را واداشته بود تا در محیطهای مجازی بازیهای کلاسیکی مانند پنگ و دوم را انجام دهند. اکنون آنها یک گام به دنیای فیزیکی نزدیکتر شدهاند. اصل ماجرا همان است: الگوهای الکتریکی، کشت نورونی را تحریک میکنند؛ کشت نورونی سیگنالهایی را برمیگرداند؛ و بازخورد، رفتار آینده را شکل میدهد. این چرخه، شکل ابتدایی یادگیری است.
همکاران در موسسه پژوهشی هوندا اروپا نیز نمایشی موازی را درون یک شبکه مجازی اجرا کردند و عاملی را آموزش دادند تا با تنظیم تحریک الکتریکی و مشاهده پاسخهای تراشه، به دنبال پاداش برود. در بیش از ۴۰۰۰ ساعت تعامل، پژوهشگران نزدیک به ۱۳۰۰ ترکیب سیگنال مختلف را آزمایش کردند تا دریابند چه چیزی به رفتار مفید منجر میشود. این کار پرزحمت و تجربی بود؛ ترکیبی از آزمون و خطای فراوان و تنظیمهای دقیق و صبورانه.
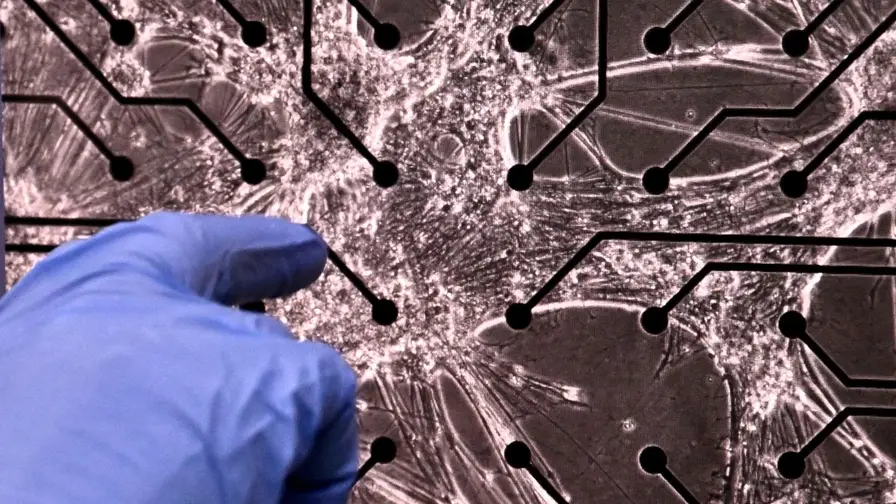
چرا باید تا این حد به خود زحمت داد؟ تراشههای مبتنی بر نورون مزایایی را نوید میدهند که برای رباتیک میدانی اهمیت زیادی دارند: بهرهوری انرژی، پایداری در برابر موقعیتهای تازه و ناشناخته، و امکان سازگاری فردیسازیشده. به جای برنامهریزی از پیش برای هر احتمال، یک کنترلگر زیستی میتواند از چند تجربه محدود یاد بگیرد و به شیوههایی تعمیم دهد که برای الگوریتمهای کنونی دشوار است.
البته این وعده با فهرستی طولانی از چالشها همراه است. رشد دادن نورونها روی سیلیکون فقط گام نخست است. برقراری ارتباط قابل اعتماد با بافت زنده، آموزشپذیر کردن آن به شکلی تکرارپذیر و فهم اینکه این مجموعهها چگونه اطلاعات را ذخیره میکنند، همگی از مسائل فعال پژوهشی هستند. جانسون ژو، مهندس نرمافزار پژوهشی در کورتیکال لبز، تاکید میکند که گلوگاه فقط زیستشناسی نیست، بلکه کل رابط میان انسان و نورون است: اینکه چگونه با نورونها صحبت کنیم و چگونه پاسخهای آنها را به شکلی پایدار و قابل اتکا تفسیر کنیم.
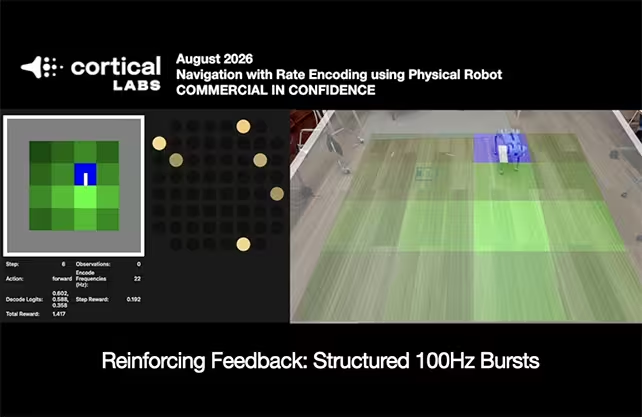
مسئله مقیاس نیز مطرح است. تراشههای کنونی از جمعیتهای کوچک نورونی استفاده میکنند و برای تولید نتایج قابل اندازهگیری به زمان نیاز دارند. برای اینکه این سامانهها خارج از آزمایشگاه کاربردی شوند، باید در مقیاس بزرگتر عمل کنند و سریعتر یاد بگیرند. پژوهشگران میخواهند بدانند این سامانههای مبتنی بر نورون چه نوع حافظهای میتوانند شکل دهند، این حافظه چه مدت دوام میآورد و آیا پاسخهای آموختهشده قابل انتقال یا تعمیم هستند یا نه.
دنیل تانبرگ در موسسه پژوهشی هوندا اروپا به ماهیت دوگانه این کار اشاره میکند: دشوار، اما احتمالا تحولآفرین. محاسبات زیستی بینظم و پیچیده است، درست. اما همین بینظمی میتواند منبع انعطافپذیری باشد. اگر بتوان نورونها را در مقیاس مناسب به کار گرفت، شاید روزی عاملهای خودمختاری را تغذیه کنند که در دنیای آشفته و ناقصی که انسانها در آن زندگی میکنند، رفتاری نرمتر، سازگارتر و طبیعیتر داشته باشند.
آزمایشهای ناوبری در نیوریپس ۲۰۲۶ نمایش داده شده و در آرکایو منتشر شدهاند، هرچند هنوز فرایند داوری همتا را کامل نکردهاند. در حال حاضر، سگ رباتیک همچنان یک نمایش کنترلشده است؛ نگاهی کوتاه به ماشینهای هیبریدی که دقت مکانیکی رباتیک را با ظرافت سازگارپذیر بافت زنده ترکیب میکنند.
آیا این تراشههای هدایتشونده با نورون روزی از نمایشهای آزمایشگاهی فراتر میروند و به سامانههای میدانی واقعی تبدیل میشوند؟ پاسخ به این بستگی دارد که آیا پژوهشگران میتوانند تغییرپذیری زیستی را مهار کنند، بیآنکه همان ویژگیهایی را از بین ببرند که سامانههای زیستی را جذاب میکند: سازگاری، تابآوری و مصرف انرژی پایین. پرسش جسورانه است و کاری که اکنون در جریان است مشخص خواهد کرد آیا زیستشناسی به نوع تازهای از سختافزار رایانهای تبدیل میشود یا در رباتیک، تنها به کنجکاویای محدود و تخصصی باقی میماند.
نظر بگذارید
نظرات (3)
واقعاً میشه تغییرپذیری زیستی رو مهار کرد و کاربردی ساخت؟ یا اینکه همیشه ناپایدار میمونه؟
ایدهاش جالبه، ولی فعلا بیشتر شبیه یه نمایش آزمایشگاهیه تا یه راهکار عملی.
وای، باورم نمیشه... مغز تو پتریدیش داره ربات رو هدایت میکنه؟ هم هیجانانگیزه، هم یه ذره ترسناک، کلی سؤال اخلاقی و فنی هست