
4 دقیقه
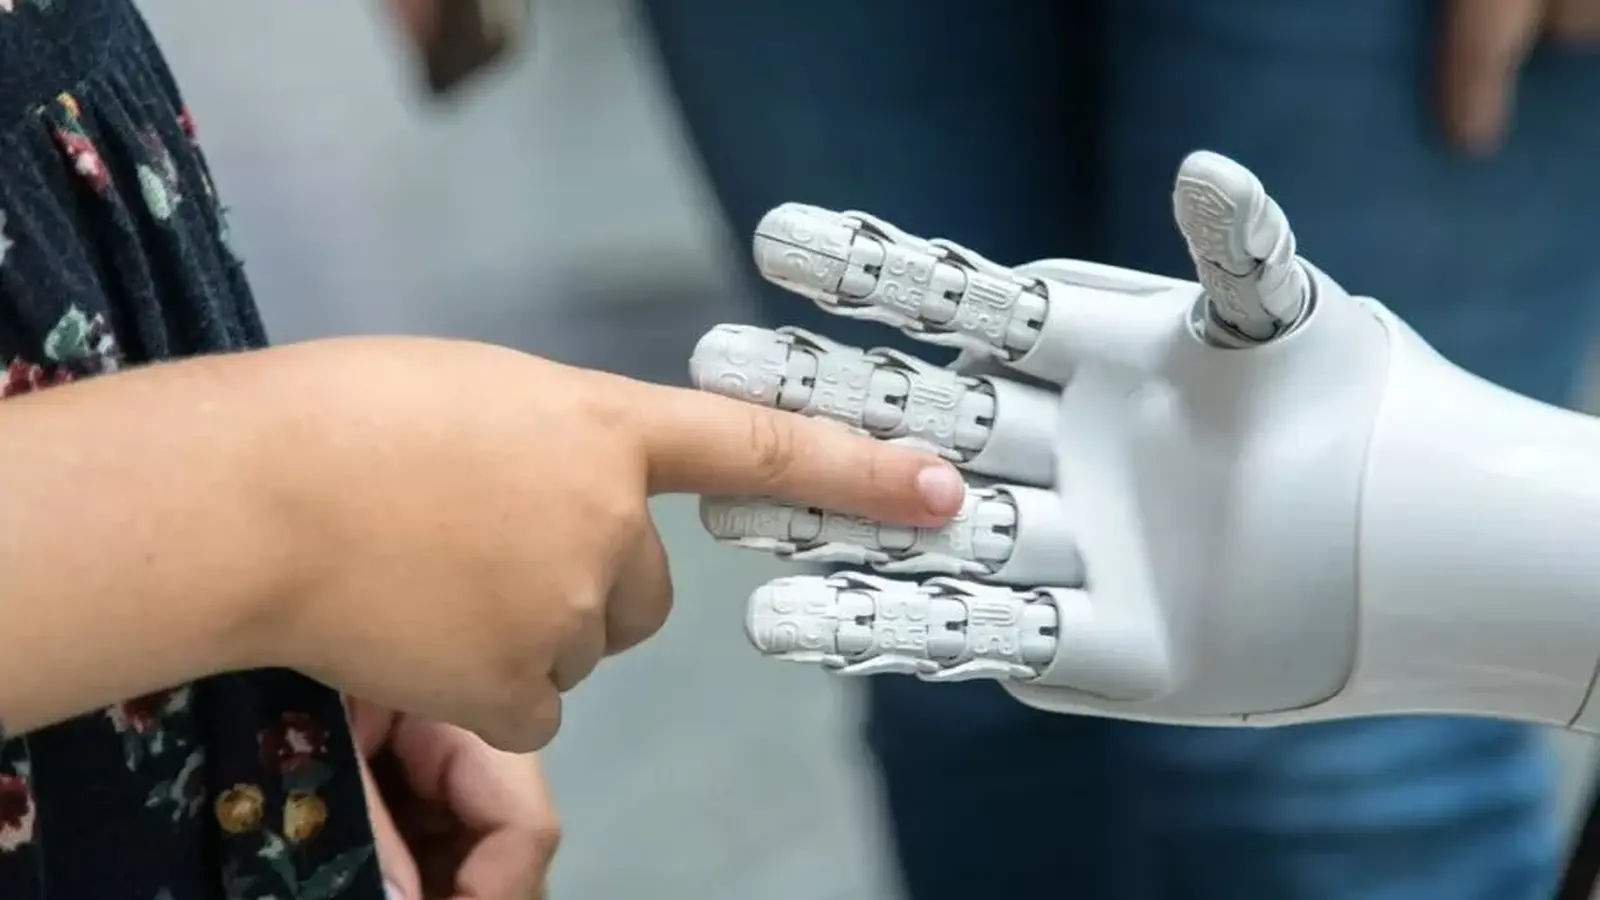
تصور کنید رباتی یک فنجان چینی ظریف را بلند میکند و در همان لحظه میفهمد باید آن را با چه میزان نیرو نگه دارد. نه با هزاران حسگر الکتریکی کوچک. نه با محاسبات کند و زمانبر. بلکه لمس فنجان، پوست ربات را با رنگهایی نقش میزند که یک دوربین معمولی آنها را مانند یک زبان میخواند.
پژوهشگران دانشگاه کوئین مری لندن یک حسگر لمسی ساختهاند که فشار را به الگوهای رنگی قابل مشاهده تبدیل میکند. وقتی پوشش نرم روی سطح ربات تحت فشار قرار میگیرد، جنس آن تغییر رنگ و الگو میدهد. یک دوربین معمولی این الگو را ثبت میکند و نرمافزار آن را به اطلاعاتی مانند محل تماس، میزان نیرو و عمق فرورفتگی تبدیل میکند. این روش، سختافزار پیچیده را با یک ترفند بصری هوشمندانه جایگزین میکند.
این موضوع علمی تخیلی نیست. این گروه نتایج خود را در ساینس ادونسز منتشر کرده و رسانههای فناوری نیز به سرعت به آن پرداختهاند. آنچه این دستاورد را چشمگیر میکند، سادگی آن است. کافی است یک فیلم مکانورنگی روی انگشت ربات نصب شود، یک دوربین کمهزینه به سمت آن قرار گیرد و ربات بتواند لمس را به صورت لحظهای بخواند. اپتیک ساده جای آرایههای ریزحسگرها را میگیرد. دادههایی که پیشتر به شکل اعداد خام دریافت میشدند، اکنون به صورت نقشههای رنگی مکانی وارد سیستم میشوند؛ نقشههایی که هم برای انسان و هم برای ماشین قابل درکترند.

این ایده چگونه کار میکند و چرا اهمیت دارد
در قلب این سامانه، یک لایه نرم قرار دارد که ویژگیهای نوری آن هنگام کشیدگی یا فشار تغییر میکند. فشار، آرایش رنگدانهها یا ریزساختارهای درون ماده را دگرگون میکند و برای هر رویداد تماس، یک امضای رنگی مشخص به وجود میآورد. دوربینها این امضاها را ثبت میکنند و شبکههای عصبی یا الگوریتمهای کالیبراسیون، آنها را به اطلاعات لمسی تبدیل میکنند. نتیجه، درکی دقیق از محل لمس جسم، شدت فشار و میزان تغییر شکل سطح است.
چرا این قابلیت مفید است؟ چون یکی از مصالحههای قدیمی در رباتیک را هدف میگیرد: سرعت در برابر وضوح. سامانههای لمسی سنتی اغلب به شبکههای متراکم حسگر و پردازش سنگین نیاز دارند؛ چیزی که هم زمانبر است و هم هزینه را بالا میبرد. با رمزگذاری لمس به شکل بصری، این روش تازه بازخوردی با وضوح بالا و در نرخ فریم دوربین فراهم میکند و هم واکنشپذیری و هم دقت را بهبود میدهد.

تیم پژوهشی کوئین مری توضیح داد: «با تبدیل فشار به الگوهای رنگی قابل مشاهده، اجازه میدهیم یک دوربین ساده کار حسگری را انجام دهد. این کار سیمکشی را کاهش میدهد، هزینه را پایین میآورد و امکانهای تازهای برای رباتیک نرم و اندامهای مصنوعی ایجاد میکند.»

کاربردهای عملی این فناوری هم فوری و هم متنوعاند. رباتهای صنعتی میتوانند قطعات بسیار کوچک را با کنترل لمسی دقیقتر مونتاژ کنند. اندامهای مصنوعی مجهز به چنین پوستی ممکن است حس تماس طبیعیتری به کاربران بدهند. رباتهای جراحی نیز میتوانند لمس ایمنتری به دست آورند و هنگام عملهای ظریف، بافت شکننده را از ساختارهای متراکمتر تشخیص دهند. در هر یک از این موارد، دیدن لمس به جای اندازهگیری الکتریکی آن، ادغام فناوری با سامانههای بینایی ماشین موجود را سادهتر میکند.
البته چالشهایی نیز باید حل شوند. حسگری لمسی بصری به نورپردازی پایدار، مواد مقاوم در برابر سایش و کالیبراسیون دقیق برای تبدیل نقشههای رنگی به اندازهگیری درست نیرو وابسته است. پژوهشگران هماکنون رنگدانهها و پوششهای محافظ مختلف را برای افزایش دوام آزمایش میکنند. عملکرد سامانه زیر نور چشمکزن و در صحنههای بصری شلوغ نیز از حوزههایی است که به کار مهندسی بیشتری نیاز دارد.
با این حال، ظرفیت این فناوری روشن است. جایگزین کردن پیچیدگی الکتریکی با شفافیت نوری میتواند یکی از همان حرکتهای مهندسی ظریف باشد که بیسروصدا یک حوزه را چند گام جلو میبرد. اگر رباتها بتوانند به دستهای خود نگاه کنند و لمس را بفهمند، راه برای ماشینهایی باز میشود که جهان را با لمسی ظریفتر، دقیقتر و ایمنتر در دست میگیرند.
برای جزئیات فنی، به مطالعه دانشگاه کوئین مری لندن در ساینس ادونسز و گزارش جمعبندیشده دیجییتال ترندز مراجعه کنید.


نظر بگذارید
نظرات (3)
آره دیدن لمس جالبه، من تو کار تعمیرات یه نمونهی شبیه دیدم، ولی قیمت و دوام هنوز مشخص نیست
این واقعا دقیق میشه تو محیطهای نورپردازی متغیر؟ شبیه یه ادعاس، نیاز به آزمایش میدانی و کالیبراسیون جدیه
وااای، یعنی ربات انگار پوست داره! واقعا جذابه ولی نگران دوامشم، نور و سایش کلی سوال ایجاد میکنه...