
تصور کنید با خودرو به سوی دیواری سفید رانندگی میکنید. یک لحظه جاده پیش روی شماست و لحظه بعد، ناگهان ناپدید میشود. اضطراب سر برمیآورد. بینایی از کار میافتد، اما نوع تازهای از دوربین همچنان کار میکند.
دانشمندان دانشگاه براون یک سامانه تصویربرداری ساختهاند که تلاش نمیکند همیشه تکتک پیکسلها را ثبت کند. در عوض، ترفندی را از زیستشناسی وام میگیرد: فقط تغییرات را ثبت میکند. حسگر بینایی پویا که گاهی دوربین رویدادمحور نامیده میشود، زمانی سیگنال میفرستد که روشنایی یک پیکسل از آستانهای مشخص عبور کند. سپس این رویدادهای پراکنده و دارای برچسب زمانی وارد یک شبکه عصبی اسپایکی میشوند؛ پردازندهای الهامگرفته از مغز که رویدادها را به تصویری منسجم از اجسام متحرک تبدیل میکند.
آزمایشهای آزمایشگاهی شبیه لحظه افشای راز یک شعبدهباز بود. حروف، اعداد و سایهنماهای گونههای مختلف پرندگان از پشت محفظهای پر از مه و از میان آب کدر عبور داده شدند. این شکلها برای چشم انسان و دوربینهای معمولی نامرئی بودند. اما سامانه جدید توانست فرمهای متحرک را در لحظه بازسازی و ردیابی کند.
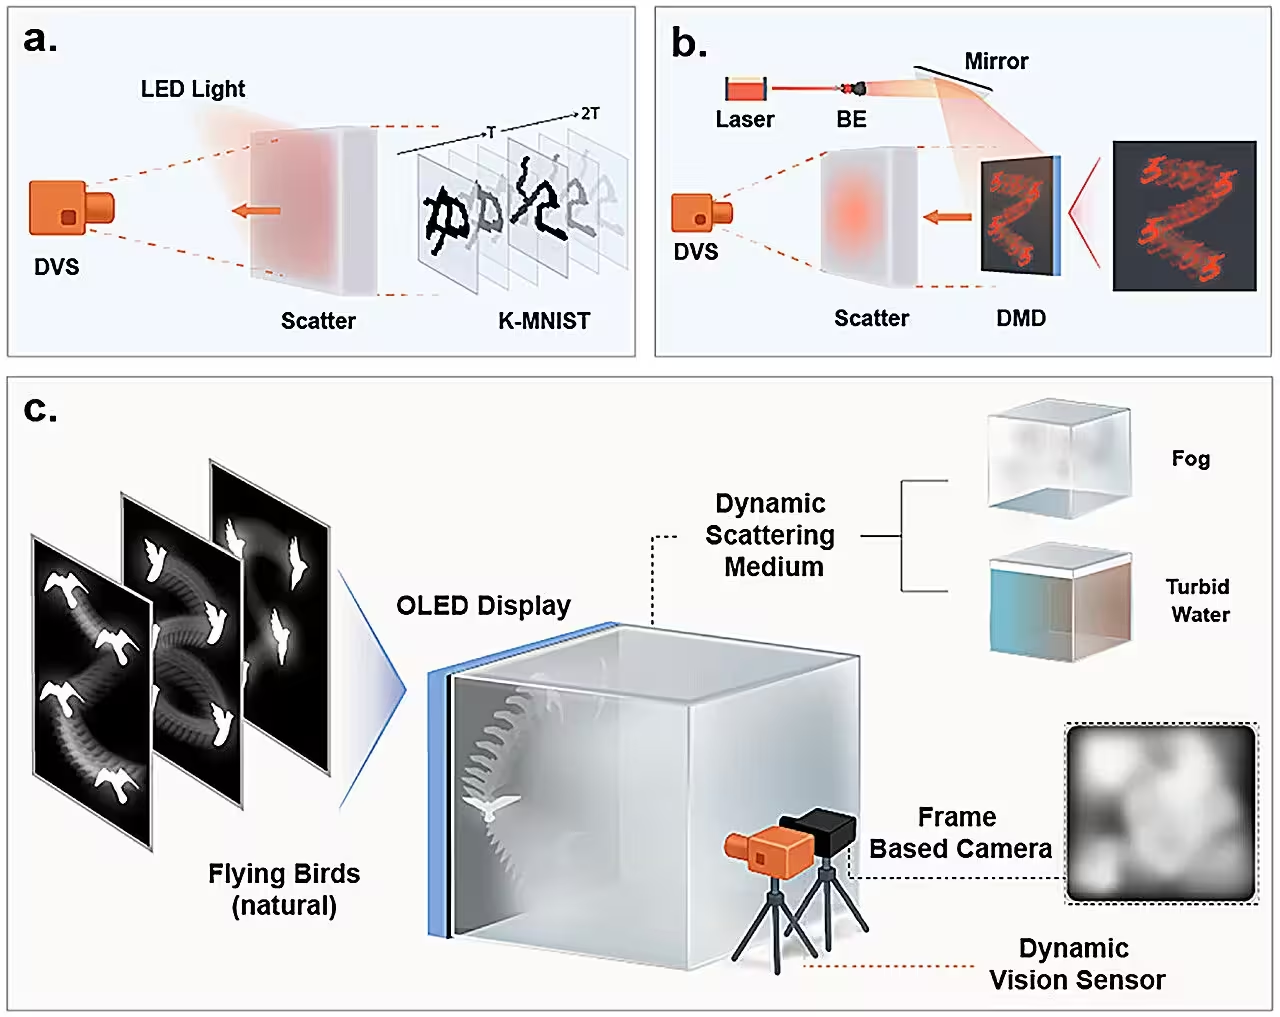
در آزمایشهای کنترلشده، تصاویر بازسازیشده از نظر شباهت ساختاری تا ۹۶ درصد با اجسام پنهان مطابقت داشتند.
این سامانه چگونه چنین کاری انجام میدهد؟ محیطهای پراکندهساز نور مانند مه و آب گلآلود، نور را پخش و کمجان میکنند، اما در مقایسه با لبهها و حرکت یک جسم متحرک، آهستهتر تغییر میکنند. حسگر رویدادمحور تا حد زیادی نسبت به پسزمینه پراکنده و کمتغییر بیاعتناست و فقط زمانی فعال میشود که نور مرتبط با جسم تغییر کند. شبکههای عصبی اسپایکی بهطور طبیعی برای چنین دادههای جهشی و زماندار مناسباند، زیرا به جای فریمهای سنگین، پالسها را پردازش میکنند. به همین دلیل کل مسیر پردازش از نظر مصرف انرژی بسیار بهینه باقی میماند. خود حسگر فقط چند ده میلیوات توان مصرف میکند و شبکه رویدادمحور نیز انرژی بسیار کمتری نسبت به سامانههای متداول مبتنی بر فریم نیاز دارد.
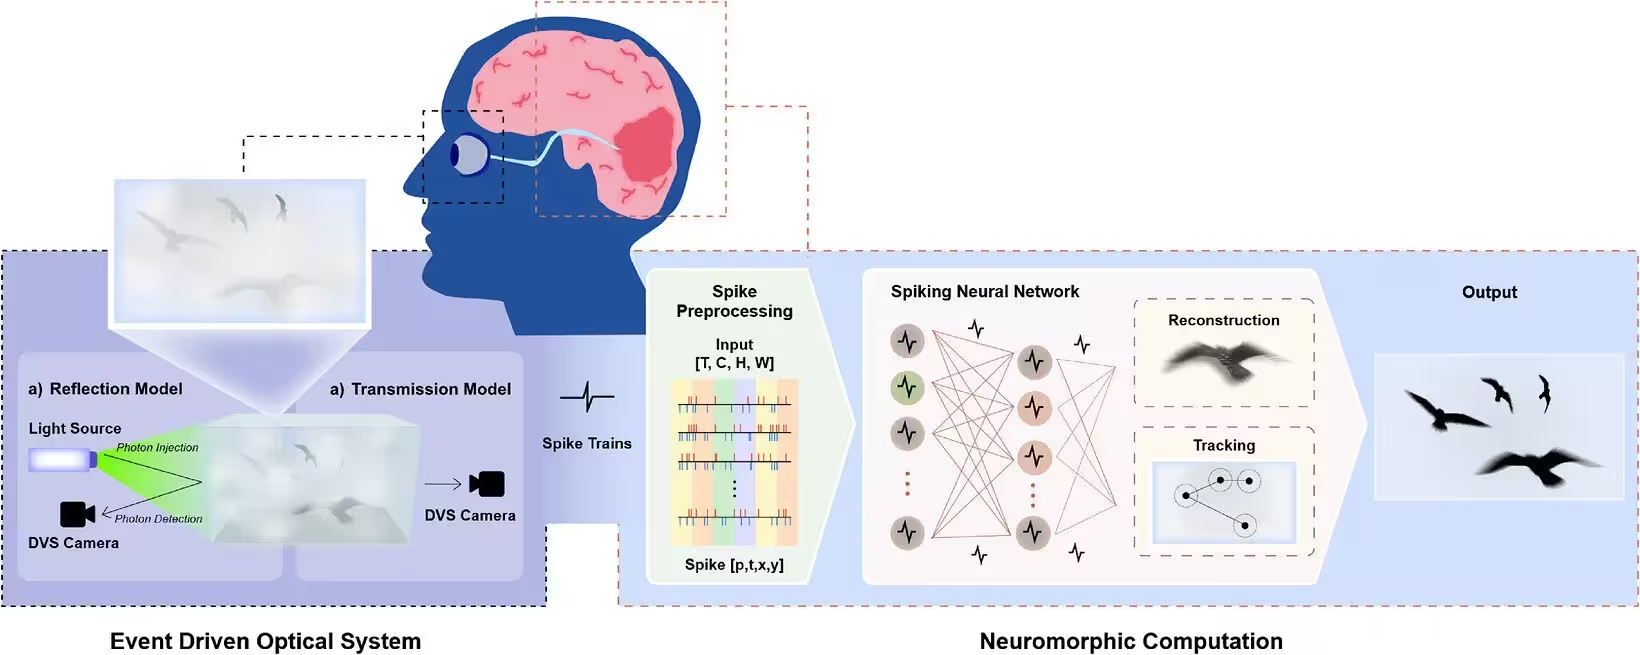
کاربردهای احتمالی این فناوری هم فوری و هم گسترده است: بهبود دید خودروهای خودران در طوفان، هدایت پهپادهای جستوجو و نجات در میان دود و گردوغبار، کمک به ناوبری زیر آب در شرایط افت شدید دید، یا حتی ارتقای برخی روشهای تصویربرداری پزشکی که در آنها پراکندگی نور جزئیات را پنهان میکند. این گروه نتایج خود را در نشریه «علم پیشرفته» منتشر کرده و میگوید این طراحی برای آزمایش روی پلتفرمهای واقعی آماده است.
وقتی ماشینها یاد میگیرند مانند شبکیه چشم ما ببینند و به جای ثبت منجمد هر صحنه، به حرکت و تغییر توجه کنند، چیزهایی که زمانی در مه و تیرگی ناپدید میشدند دوباره آشکار میشوند. وقتی مه برای همیشه کنار برود، دفعه بعد چه چیزهایی را میتوانیم پیدا کنیم؟


نظر بگذارید
نظرات (2)
خب ایده جالبه، ولی آیا این سیستم تو فضای باز با باد و ذرات معلق و نور متغیر هم قابل اعتماده؟ تو آزمایشگاه فرق داره، توی خیابون چی؟
واقعاً شگفتانگیزه! فکر نمیکردم دوربین توِ مه و آب گلآلود اینقدر خوب چیزها رو بازسازی کنه... اگه عملی بشه کاربردها بیشمار، ولی نگران هزینه و دوام هستم