
8 دقیقه
تصور کنید ماشینی به اندازه یک میکروکاست از راهرویی فروریخته عبور میکند، ناگهان کج میشود، به سوی شکافی شتاب میگیرد و سپس پشتکزنان از میان آن رد میشود، بیآنکه حتی به یک تیرک برخورد کند. جهشهای کوتاه و پرقدرت. دقتی که شبیه غریزه به نظر میرسد. گروه چن بیش از پنج سال است روی حشرات رباتیک کار میکند.
بالهای کوچک، جهشهای بزرگ در کنترل
سالهاست پژوهشگران رباتهای پرنده بسیار کوچکی ساختهاند که میتوانند درجا معلق بمانند یا مسیرهای نرم و آرام را دنبال کنند. اما این رباتها در رسیدن به سرعت، شتاب و تغییرات ناگهانی وضعیت بدنی که حشرات واقعی برای عبور از محیطهای شلوغ و پرمانع به کار میگیرند، مشکل داشتند. همین محدودیت، میکرورباتها را از یکی از امیدبخشترین کاربردهایشان دور نگه میداشت: ورود به فضاهایی که پس از زلزله یا حوادث صنعتی، برای پهپادهای بزرگ یا رباتهای زمینی بیش از حد تنگ، ناپایدار یا خطرناک هستند.
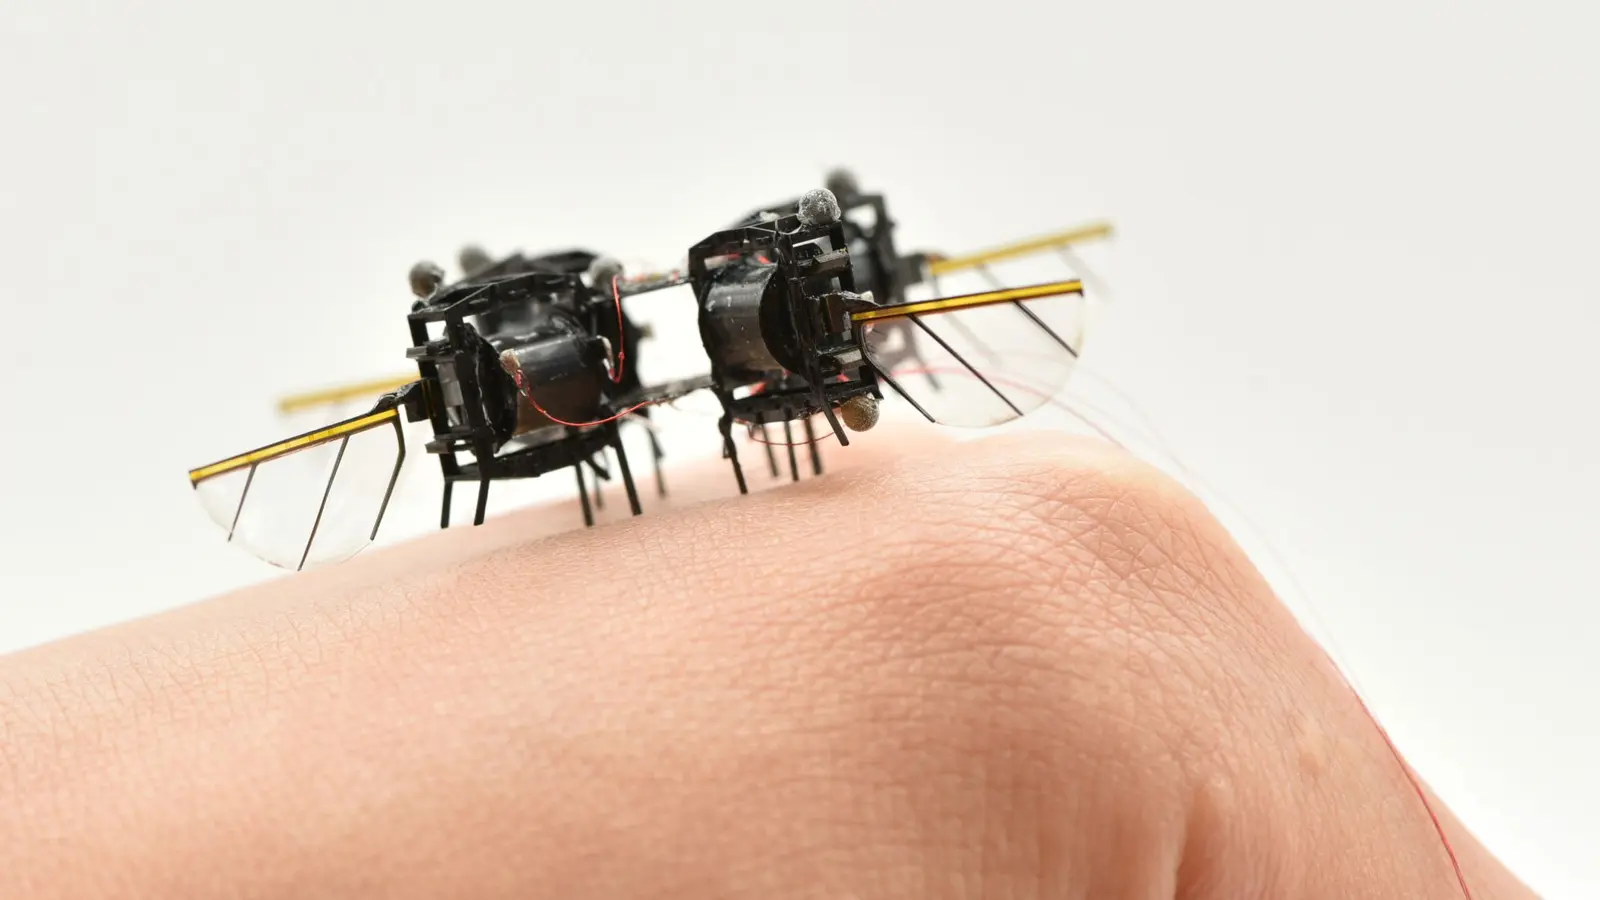
اکنون تیمهایی در امآیتی بخش زیادی از این فاصله را پر کردهاند. پژوهشگران با ترکیب بهبودهای سختافزاری و یک راهبرد کنترلی تازه و دومرحلهای، به یک پرنده در مقیاس حشره آموختهاند مانورهای هوایی تهاجمی، از جمله پشتکهای پیاپی، را اجرا کند، در برابر آشفتگیهای باد مقاومت نشان دهد و همچنان در مسیر بماند.

یک عکس تایملپس، میکروربات پرندهای را در حال اجرای پشتک نشان میدهد.
سکوی فیزیکی این ربات کوچک است و در ظاهر سرسختانه ساده به نظر میرسد: عضلات مصنوعی نرم، بالهای بزرگتر و مقاومتری را به حرکت درمیآورند که با بسامد بالا بال میزنند. این تغییرات در چارچوب و عملگرها، ظرفیت خام لازم برای رانش سریع و چرخش تند را به وسیله داد. قطعه گمشده، مغز بود: کنترلکننده پروازی که بتواند در شرایط نامطمئن، در کسری از ثانیه تصمیم بگیرد، بدون آنکه به یک ابررایانه روی خود ربات نیاز داشته باشد.
دو ذهن در حال کار: برنامهریز و سیاست کنترلی

تیمها این بدهبستان را با رویکردی ترکیبی حل کردند. نخست یک برنامهریز خبره وارد شد: کنترلکننده پیشبین مبتنی بر مدل که از یک مدل ریاضی ربات برای پیشبینی حرکت آینده و محاسبه امنترین و مؤثرترین دنباله ورودیهای کنترلی برای مسیرهای تهاجمی استفاده میکند. این برنامهریز میتواند مانورهایی طراحی کند که تصورشان دشوار است، مانند زنجیرهای از ده پشتک دقیق که هر فرود، چرخش بعدی را آماده میکند.
مشکل اینجاست که برنامهریز از نظر محاسباتی سنگین است. اجرای زنده آن روی یک سکوی بسیار کوچک عملی نیست. بنابراین پژوهشگران از یادگیری تقلیدی استفاده کردند تا رفتار برنامهریز را به یک سیاست سریع تبدیل کنند که با یک شبکه عصبی عمیق پیادهسازی میشود. در مرحله آموزش، برنامهریز نقش معلم را دارد و شبکه یاد میگیرد تصمیمهای او را تقلید کند. هنگام پرواز، شبکه وضعیت فعلی ربات را میخواند و فرمانهای کنترلی را بیدرنگ صادر میکند.
به زبان ساده، برنامهریز راهبردهای استادانه را ترسیم میکند و سیاست یادگرفتهشده آنها را با سرعتی شبیه دوی سرعت اجرا میکند. نتیجه، پیچیدگی و هوشمندی برنامهریز را بدون تأخیر آن در اختیار ربات میگذارد.
آزمایشها پیشرفتهای چشمگیری را نشان میدهند. در مقایسه با کنترلکنندههای پیشین همین گروه، سامانه جدید سرعت بیشینه را حدود ۴۴۷ درصد و شتاب اوج را نزدیک به ۲۵۵ درصد افزایش داد. در یک نمایش، میکروربات توانست ۱۰ پشتک پیاپی را در ۱۱ ثانیه کامل کند، در حالی که تنها چهار تا پنج سانتیمتر از مسیر هدف فاصله داشت.
جاناتان پی. هاو، یکی از نویسندگان ارشد مشترک این پژوهش و استاد گروه هوانوردی امآیتی، میگوید: «پیشرفتهای سختافزاری، کنترلکننده را جلو راند و باعث شد بتوانیم در بخش نرمافزار کارهای بیشتری انجام دهیم، اما همزمان با توسعه کنترلکننده، آنها نیز توانستند با سختافزار کارهای بیشتری انجام دهند.» همکاری میان تیم رباتیک نرم و آزمایشگاه کنترل باعث شد هر بهبود، اثر دیگری را چند برابر کند.
چرا پشتکهای پیاپی تا این اندازه دشوارند؟
حتی یک پشتک تنها هم یک عمل دقیق است. باید گشتاورهای درست را برای چرخش ایجاد کرد، سپس آن چرخش را دقیقاً در زاویه و نرخ لازم متوقف کرد تا پشتک بعدی آغاز شود. خطاهای کوچک روی هم جمع میشوند. وقتی بخواهید ده پشتک را پشت سر هم زنجیر کنید، کوچکترین انحراف میتواند فاجعهبار شود: ماشین از مسیر خارج میشود و سقوط میکند.
برنامهریز به طور صریح درباره این محدودیتها استدلال میکند. این سامانه محدودیتهای نیرو، گشتاور و حرکت بال را در نظر میگیرد و به دنبال دنبالههای کنترلی میگردد که ربات را در محدودههای امن نگه دارند. سیاست یادگرفتهشده در زمان آموزش، این مسیرهای امن را درونیسازی میکند تا کنترلکننده روی ربات بتواند در لحظه و با قاطعیت عمل کند.

فراتر از پشتکها، این سامانه ساکادهای شبیه حشرات را بازتولید میکند: یک کجشدن تند، جهشی پرشتاب به سوی یک نقطه، سپس پیچش در جهت مخالف برای توقف. حشرات از چنین مانورهایی برای پایدارسازی بینایی و بازتنظیم سریع حالت حسگرحرکتی خود استفاده میکنند. برای یک میکروربات مجهز به دوربین یا حسگرهای فاصلهسنج، چنین رفتاری میتواند برای ادراک سریع در محیطهای شلوغ و پرمانع حیاتی باشد.

کوین چن، رئیس آزمایشگاه رباتیک نرم و میکرو و نویسنده ارشد مشترک، میگوید: «اکنون با چارچوب کنترل الهامگرفته از زیستشناسی ما، عملکرد پروازی ربات از نظر سرعت، شتاب و زاویه گام با حشرات قابل مقایسه است.» این گفته، پیشرفت اصلی مقاله را بهخوبی خلاصه میکند: ترکیب سختافزار نرم با کنترلهایی که از تواناییهای دینامیکی بهره میبرند، نه اینکه آنها را محدود کنند.
از اتاقهای ثبت حرکت تا ناوبری مستقل
آزمایشهای کنونی هنوز به یک سامانه خارجی ثبت حرکت وابستهاند تا به ربات بگوید کجاست. این کار در مرحله توسعه امکان اندازهگیری و کنترل دقیق را فراهم میکند. گام بعدی روشن است: انتقال حسگری به خود ربات، با دوربینهای بسیار کوچک، واحدهای اندازهگیری اینرسی و حسگرهای سبک فاصلهسنج که به ربات امکان میدهند بیرون از آزمایشگاه و داخل آوار، بدون ردیابهای خارجی ناوبری کند.
افزودن ادراک روی ربات، چالشهای تازهای ایجاد میکند. پردازش دادههای بینایی از نظر محاسباتی پرهزینه است و در شرایط غبارآلود و کمنور با نویز همراه میشود. تیم قصد دارد بررسی کند آیا زنجیرههای ادراکی فشرده، در کنار سیاست کنترلی یادگرفتهشده، میتوانند چابکی بالا را حفظ کنند و در عین حال قابلیت اطمینان را نگه دارند یا نه. مسیر پژوهشی دیگر، هماهنگی ازدحامی است: آیا گروههایی از پرندههای در مقیاس حشره میتوانند فقط با تکیه بر حسگری داخلی، مانورهای تهاجمی را هماهنگ کنند و از برخورد با یکدیگر بپرهیزند؟
پیش از آنکه این رباتها وارد جعبهابزار عملیات نجات شوند، نگرانیهای عملی نیز باید برطرف شود. انرژی باتری و مدت پرواز در این مقیاس همچنان محدود است. ظرفیت حمل بار کوچک است و این موضوع مجموعه حسگرها و سختافزار ارتباطی را محدود میکند. دوام بهبود یافته، اما سناریوهای واقعی امداد و نجات میتوانند بهشدت خشن باشند: فلزهای تیز، آوار متحرک، آب. با این حال، پیشرفت در عملگرها، مواد و الگوریتمهای کنترل، فاصله میان نمونه آزمایشگاهی و سکوی آماده میدان را کمتر میکند.
دیدگاه کارشناس

دکتر النا وارگاس، مهندس رباتیک با تجربه کار روی رباتهای سیارهای و رباتهای واکنش به بحران، میگوید: «این کار نمایانگر پیوندی عملگرایانه میان کنترل نظری و رباتیک کاربردی است. آنچه در میدان اهمیت دارد، ظرافت یک مدل نیست، بلکه این است که آیا سامانه میتواند رفتارهای سریع و تهاجمی را در شرایط نامطمئن، بهصورت قابل اعتماد تکرار کند یا نه. معماری دومرحلهای آنها راهی هوشمندانه برای ثبت راهبردهای پیچیده در حالت آفلاین و سپس اجرای آنلاین آنها با تأخیر کم است. با کوچکتر شدن حسگرها و بهبود بهرهوری توان، انتظار دارم این طراحیها در قلب ابزارهای جدید اکتشاف و نجات قرار بگیرند.»

حتی زمانی که آشفتگیهای باد تهدید میکردند ربات را از مسیر خارج کنند، این ربات سریع آنقدر چابک بود که ۱۰ پشتک پیاپی را در ۱۱ ثانیه کامل کند.
پیامدهای گستردهتر و فناوریهای مرتبط
میکرورباتیک مدتها وعده تواناییهایی را داده است که در مقیاس، رفتاری متفاوت از پهپادهای بزرگتر دارند: توانایی ورود به فضاهای محدود، نشستن و خزیدن روی سطوح، یا کار در قالب ازدحامهایی که وظایف حسگری را میان خود توزیع میکنند. این پژوهش نشان میدهد اندازه کوچک الزاماً به معنای قربانی کردن چابکی بالا نیست. با کنترل پیشرفته، عملگرهای نرم و سازههای سبک، ماشینهای در مقیاس حشره میتوانند مانورهای سریع و پایدار انجام دهند، مانورهایی که زمانی قلمرو اختصاصی حشرات زنده و سکوهای رباتیک بزرگتر به شمار میرفت.
پیشرفتهای مرتبط نیز در حال همگرا شدن هستند. زنجیرههای بینایی سبک، دوربینهای رویدادمحور که جریان داده را کاهش میدهند، شتابدهندههای فشرده استنتاج عصبی و شیمیهای جدید باتری، همگی مرزهای کاربرد عملی را جلو میبرند. در حوزه مواد نیز عملگرهای نرم بادوامتر و سازههای تاشونده، بقاپذیری را افزایش میدهند. اگر این بهبودها یکپارچه شوند، میتوانند میکرورباتهایی بسازند که قادر به استقرار خودکار و هماهنگ در محیطهای محدود یا خطرناک باشند.
در کوتاهمدت، این سکوها به پژوهشهای آزمایشگاهی درباره پرواز چابک، حرکت الهامگرفته از زیستشناسی و رباتهای چندحالته که میتوانند پرواز کنند، بخزند و از شکافها عبور کنند، شتاب میدهند. آنها بسترهای آزمایشی برای نظریههای کنترلی هستند که زیر محدودیتهای شدید عمل میکنند: بودجه توان بسیار محدود، حسگری با تأخیر و آیرودینامیک پیچیده پرواز بالزن.
نتیجهگیری

رباتیکدانان مدتهاست برای حرکت کارآمد از زیستشناسی الهام میگیرند. آنچه اینجا تغییر کرده، چارچوب کنترلی است که به ماشینهای بسیار کوچک اجازه میدهد از سختافزار خود بهره ببرند، نه اینکه زیر سایه محدودیتهای آن بمانند. سامانه دومرحلهای، با برنامهریز خبرهای که به یک سیاست سریع آموزش میدهد، سرعت و شتابی چشمگیر را آزاد میکند، بدون آنکه به محاسبات سنگین روی ربات نیاز داشته باشد.
این میکروربات توانست ۱۰ پشتک پیاپی را در ۱۱ ثانیه انجام دهد، در حالی که تنها چهار تا پنج سانتیمتر از مسیر هدف خود فاصله داشت.
این توانایی به این معنا نیست که میکرورباتها از فردا آمادهاند جای تیمهای انسانی را در مأموریتهای جستوجو و نجات بگیرند. اما مسیر گفتوگو را تغییر میدهد. این ماشینها اکنون میتوانند همان مانورهای سریع و پایدارکننده بینایی را انجام دهند که امکانهای عملیاتی تازهای باز میکنند. با ادغام بیشتر حسگرها، راهکارهای توان و تدابیر افزایش استحکام، پرندههای در مقیاس حشره میتوانند به ابزاری عملی برای کاوش فضاهایی تبدیل شوند که در غیر این صورت دستنیافتنیاند.

نظر بگذارید
نظرات (7)
پیشرفت عجیب و باحال، ولی ۱۱ ثانیه برای ۱۰ پشتک؟ یعنی واقعن؟ سریع، ولی سوالات مونده...
تو پروژهی دانشجوییمون هم مشابهی دیدم؛ هماهنگی ازدحامی و حسگری داخلی کلی دردسر میاره، اما مسیر درسته.
قشنگه ولی کمی هایپ شده بنظرم. تا وقتی باتری و مقاومت حل نشه، ابزار نهایی نیست
نزدیک شدن تئوری به عمل واقعا جذابه؛ اما چالش حسگری، نویز و توان، هنوز کار اصلی پیش روئه.
واقعا میشه تو آوارها بدون ردیاب خارجی کار کنن؟ شک دارم، ولی امیدوارم که عملی بشه...
ایدهش منطقیه، یادگیری تقلیدی کمهزینه و کارآمد؛ ولی مصرف باتری هنوز معضلِ بزرگ.
وای، تصاویرش عالیه! فکر نمیکردم یه ربات اینقدر چابک باشه... واقعا شگفتزدهم، نمیشه تصور نکرد.